产品概述
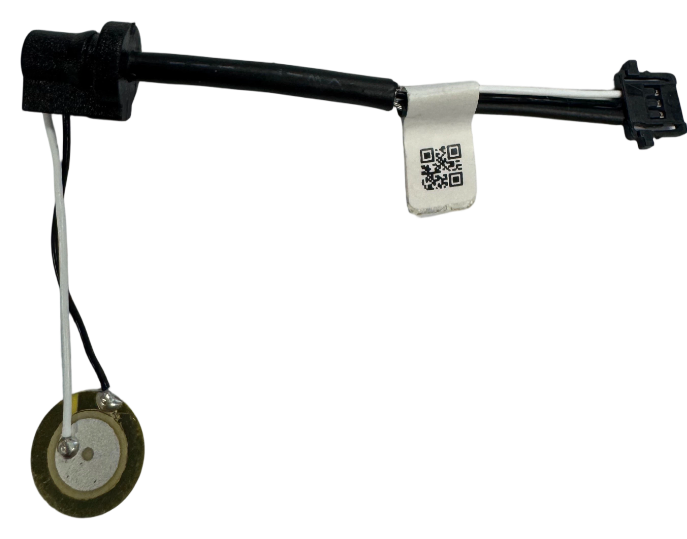
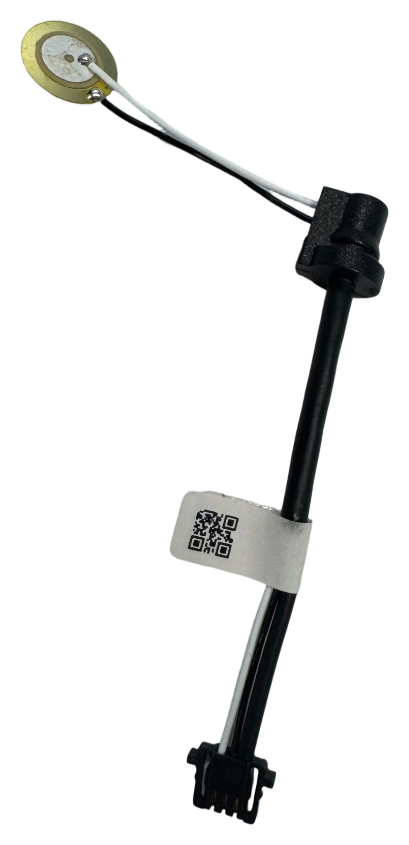
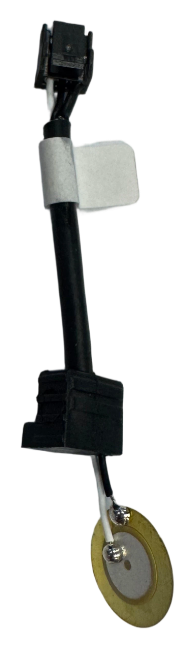
SHT-PZ001 压电传感器组件由压电陶瓷片、线缆护套与标准多针接头组成,可将碰撞、敲击、振动等机械冲击转为电信号,便于接入扫地机主控做事件判断。结构紧凑、装配简单,可与光流定位、视觉避障等方案协同,补齐近场触碰与机体振动感知能力。
工作原理
压电传感器基于压电效应:当压电陶瓷受到碰撞、敲击或振动产生的机械应力时,材料内部正负电荷中心发生相对位移,从而在电极两端感应出电荷变化,形成可被主控采集的瞬时电压 / 脉冲信号。
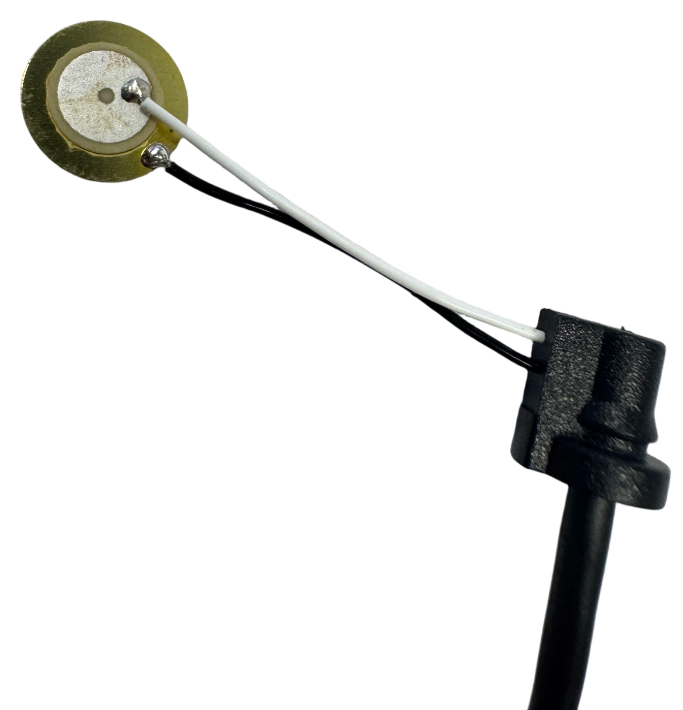
本组件的传感核心为圆形压电片:外圈为黄铜基座(兼作一极电极),中心为压电陶瓷层(另一极经焊点引出)。黑、白两根引线分别接到外圈与中心极,经护套线缆与标准接头接入主机板。冲击越强、变化越快,输出脉冲幅度通常越大,适合做「有没有撞到 / 振到」这类事件检测。
- 受力 → 形变:机身保险杠、底盘或结构件把冲击传到压电片,陶瓷层发生微小弯曲 / 挤压
- 形变 → 电荷:压电材料因应力在两极积累电荷,形成电压脉冲(无需额外供电激励即可被动输出)
- 电荷 → 电信号:黑 / 白线把两极信号送到主控 ADC 或比较器输入口
- 信号 → 策略:固件按门限、脉宽或波形特征判断碰撞、卡滞、敲击等事件,再驱动减速、转向、脱困或交互响应
与主动发光 / 测距类传感器不同,压电方案属于被动式近场感知:平时几乎不耗电,对「碰一下、震一下」响应快,适合补盲视觉与悬崖传感覆盖不到的触碰瞬间;也可与 IMU、光流、摄像头数据融合,提高整机决策可靠性。
关键规格
| 型号 | SHT-PZ001 |
|---|---|
| 传感元件 | 压电陶瓷片(黄铜环 + 陶瓷中心) |
| 引线 | 黑 / 白双线焊接至压电片 |
| 线缆 | 黑色护套线缆,含应变缓解塑胶件 |
| 接头 | 黑色多针塑料接头(便于板端对接) |
| 标识 | 线缆可贴装二维码标签(便于溯源) |
| 典型整机 | 扫地机器人 / 清洁机器人机身、保险杠、底盘结构件 |
产品特点
- 碰撞 / 振动响应快,适合扫地机近场触碰补盲
- 被动式传感、结构简单,利于低功耗与成本控制
- 线缆 + 标准接头,便于保险杠 / 底盘走线与整机装配
- 可按机型定制线长、固定点与接头定义,支持批量交付
扫地机器人应用场景
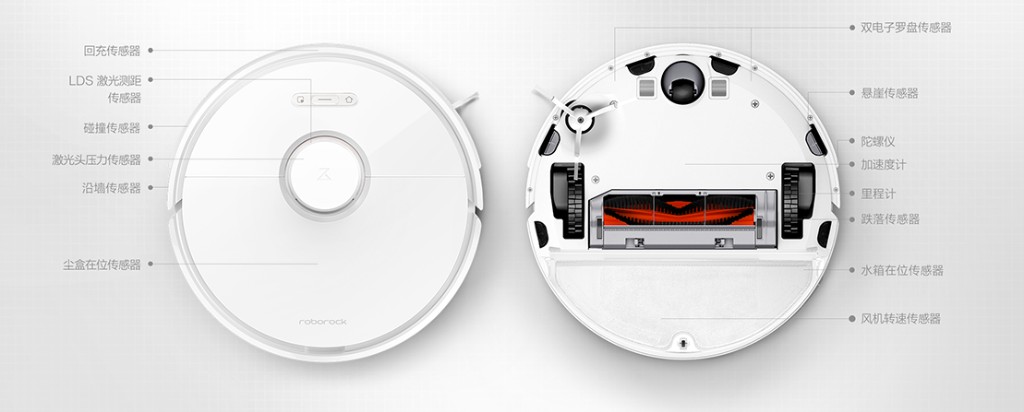
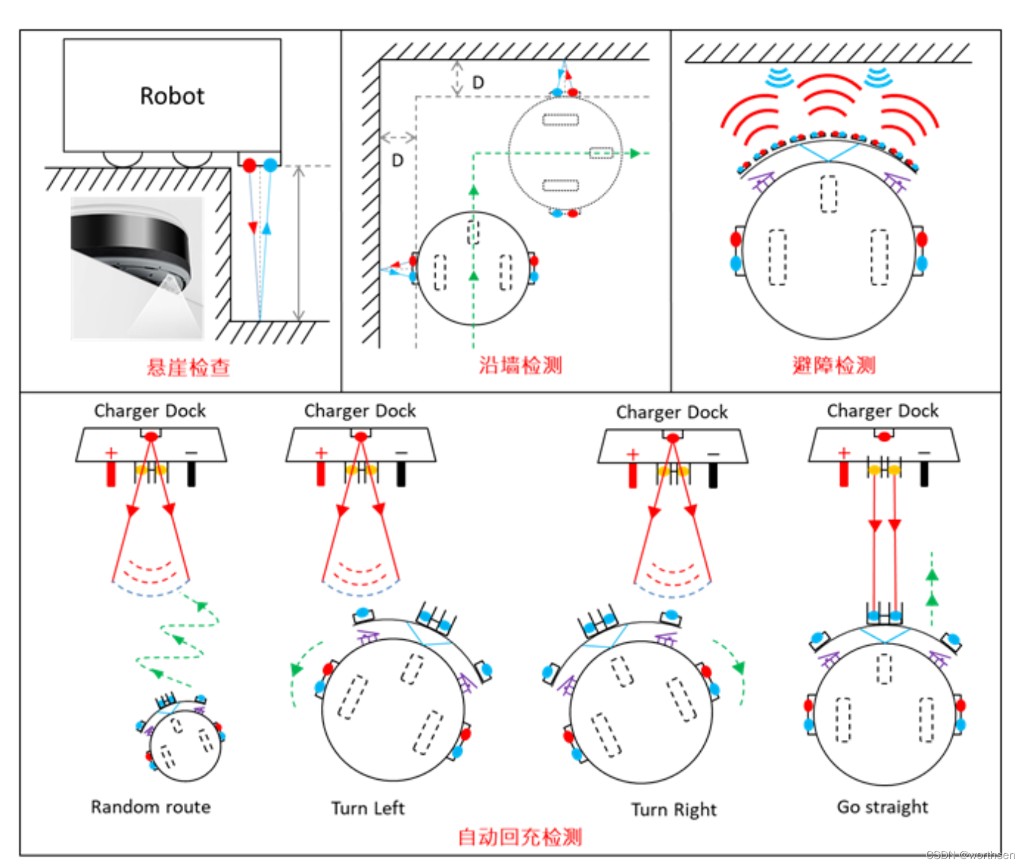
- 保险杠碰撞检测:对应整机「碰撞传感器」位,撞击家具、墙角、门槛时输出冲击信号,触发减速、转向或沿边策略
- 激光头防压 / 卡滞感知:对应「激光头压力传感器」等顶部受力点,机身钻入低矮家具受压或被困顶推时识别异常
- 滚刷 / 边刷缠绕异常:毛发缠绕或阻力突变带来的振动变化,辅助判断清洁机构异常
- 地面纹理振动反馈:硬地与地毯等行驶振动差异,可作为地面类型判断的辅助输入
- 跌落冲击补盲:与悬崖 / 跌落传感器、陀螺仪、加速度计融合,提升台阶场景安全性
- 回充座接触确认:对接充电座时的轻碰信号,辅助确认到位与开始充电
- 机身轻敲交互:用户轻敲机盖唤醒、暂停或召回,丰富人机交互方式
- 多传感融合:与 LDS、沿墙、回充、光流 / 视觉方案协同,近场触碰补盲非接触传感死角
其它可扩展场景
- 智能门锁 / 门铃敲击唤醒与防拆检测
- 家电、服务机器人振动 / 碰撞感知
- 工业设备异常振动监测与告警
扫地机器人传感布局示意
整机通常集成激光测距、碰撞、悬崖、沿墙、回充与 IMU 等多类传感器。SHT-PZ001 压电组件主要用于碰撞冲击与结构受力 / 振动这类近场机械事件,与非接触传感形成互补。